Trouvez rapidement le produit dont vous avez besoin.
Une équipe de maintenance remplace un moteur de pompe de 15 kW grippé par tout ce que le magasin avait sur l'étagère, et l'unité qui y entre est antidéflagrante : plus lourde, environ trois fois le prix d'une machine standard, et certifiée pour une zone non classée. Il se boulonne directement sur la même bride, donc personne ne remet en question le coût jusqu'à la prochaine revue d'approvisionnement.
L'erreur est facile à commettre. Le « moteur asynchrone » n'est pas un produit ; c'est une famille de machines qui partagent toutes un principe de fonctionnement. Le rotor tourne légèrement plus lentement que le champ magnétique tournant, cette différence de vitesse est le glissement, et le glissement induit du courant dans le rotor et produit un couple. Tout le reste – prix, comportement au démarrage, vitesse, conformité – vient de la façon dont la machine est construite autour de ce principe.
Voici donc la réponse d’emblée. Les moteurs asynchrones industriels sont classés selon six axes : construction du rotor, phase d'alimentation, classe d'efficacité, nombre de pôles, classement du boîtier et de l'environnement, et caractéristiques spécifiques à l'application telles que le freinage, le service à vitesse variable, le fonctionnement à plusieurs vitesses et la protection contre les explosions. Réglez ces six et la plaque signalétique s’écrit toute seule.
Le reste de cet article les aborde un par un, car en pratique, une erreur de spécification sur un seul axe suffit à renvoyer le moteur.
Le rotor est la première et la plus grande fourche de la route. Un rotor à cage d'écureuil est un empilement de tôles traversées par des barres d'aluminium ou de cuivre, court-circuitées aux deux extrémités par des anneaux d'extrémité. Il n'y a pas de balais, pas de bagues collectrices et rien d'électrique qui s'use, c'est pourquoi ce type domine l'industrie générale : pompes, ventilateurs, convoyeurs, compresseurs et machines-outils.
Un moteur à rotor bobiné transporte un enroulement triphasé complet sur le rotor et le fait sortir à travers des bagues collectrices, de sorte qu'une résistance externe puisse être activée pendant le démarrage. Cela produit un couple de démarrage élevé à un courant contrôlé, c'est pourquoi les machines à bagues collectrices apparaissent encore sur les grues, les concasseurs, les broyeurs et les longs convoyeurs lourds. Le compromis est réel : des brosses à inspecter, des bagues collectrices à nettoyer, un cadre plus grand et un prix d'achat plus élevé.
Si vous voulez d'abord la théorie sous-jacente, notre explicatif sur qu'est-ce qu'un moteur asynchrone triphasé marche à travers le champ tournant et glisse en langage clair.
| Caractéristique | Cage à écureuil | Rotor bobiné (bague collectrice) |
|---|---|---|
| Conception du rotor | Barres court-circuitées par des anneaux d'extrémité | Enroulement triphasé avec bagues collectrices et balais |
| Couple de démarrage | Couple modéré, généralement environ deux fois supérieur à pleine charge | Élevé et réglable via une résistance externe |
| Courant de démarrage | Environ six à huit fois le courant nominal en démarrage direct | Peut être maintenu proche du courant nominal |
| Entretien | Roulements uniquement | Brosses et bagues collectrices ajoutées aux roulements |
| Service typique | Pompes, ventilateurs, convoyeurs, machines-outils | Grues, concasseurs, broyeurs, convoyeurs lourds |
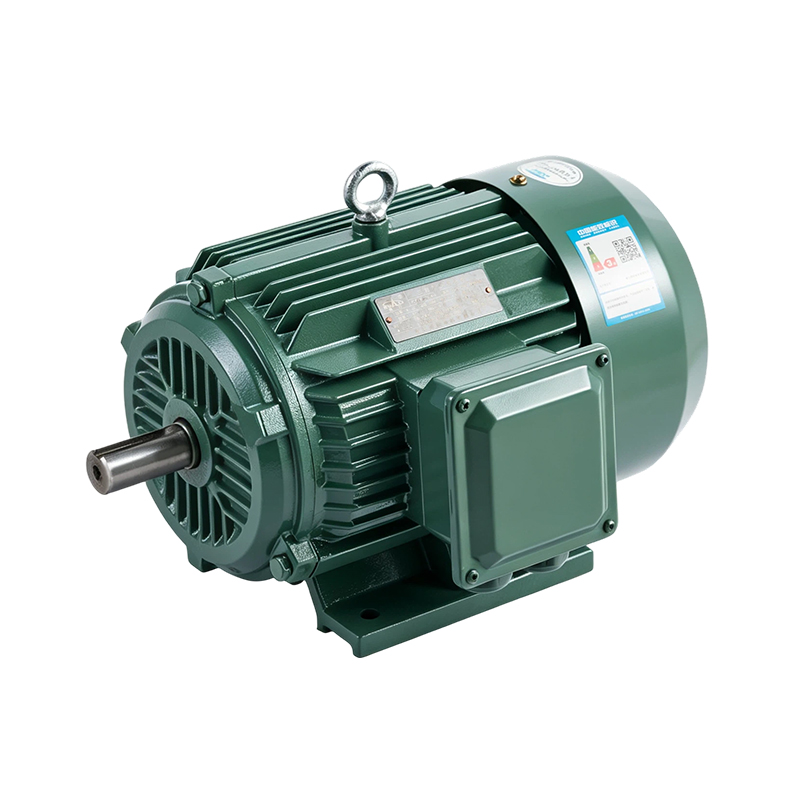
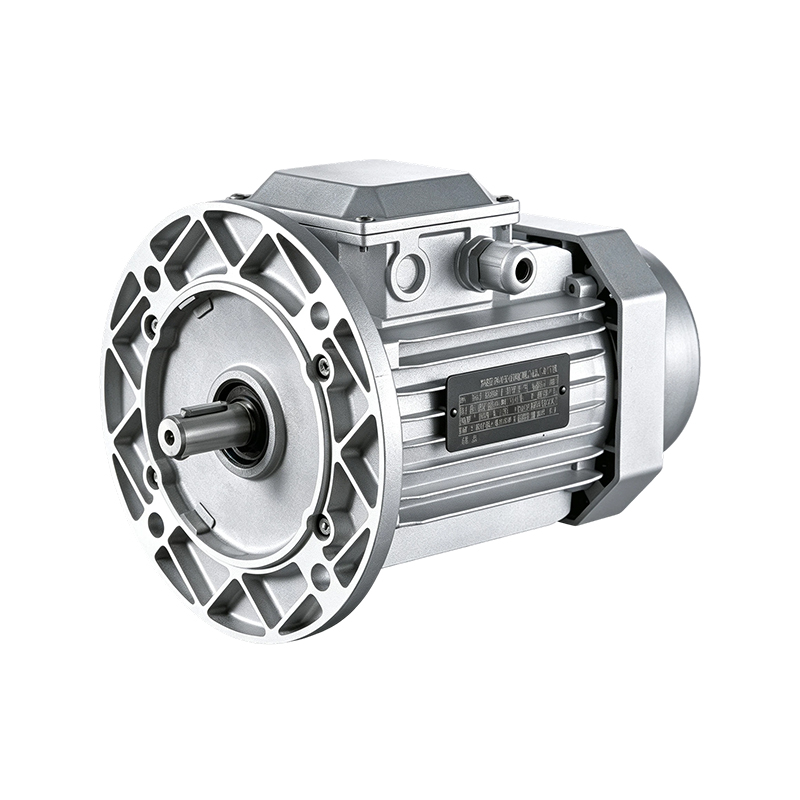
Presque tous les moteurs décrits dans cet article suivent la même disposition : un noyau de stator laminé pressé dans un cadre à ailettes, un enroulement triphasé placé dans les fentes du stator, un rotor à cage d'écureuil sur l'arbre et une boîte à bornes au-dessus du cadre.
Deux détails dans cette image déterminent la plupart des arguments de sélection. L'entrefer entre le stator et le rotor est bien inférieur à un millimètre sur un châssis 160, donc l'usure des roulements, la déflexion de l'arbre ou un accouplement mal aligné peuvent le fermer et détruire le moteur en quelques minutes. Et comme le rotor n’a pas de connexion électrique avec l’extérieur, les seules pièces qui s’usent normalement sont les roulements.
Les moteurs asynchrones monophasés ont un démarrage limité. Avec une phase d'alimentation, il n'y a pas de champ tournant, donc un deuxième enroulement, un condensateur ou un anneau d'ombrage doit en créer un. Les types courants sont les suivants : phase divisée, démarrage par condensateur, démarrage par condensateur, condensateur divisé permanent (PSC) et pôle ombré. Le démarrage par condensateur offre le meilleur couple de démarrage, le PSC fonctionne plus silencieusement et plus efficacement, et le pôle ombré est bon marché et faible, c'est pourquoi il survit principalement dans les petits ventilateurs.
Les moteurs triphasés n’ont besoin de rien de tout cela. Le couple est plus fluide, l'efficacité est plus élevée et le même cadre fournit plus de puissance. Au-dessus d'environ 0,75 à 1,1 kW, presque tous les entraînements industriels sont triphasés, et les machines monophasées supérieures à cette taille sont un produit de niche plutôt qu'un choix courant.
L’efficacité est l’axe le plus susceptible d’être audité. La CEI 60034-30-1 définit les classes d'efficacité IE qui apparaissent sur les plaques signalétiques modernes, et la plupart des marchés industrialisés imposent désormais un minimum. Le règlement UE 2019/1781 couvre la majorité des nouveaux moteurs triphasés de 0,12 kW à 1 000 kW, et le GB 18613-2020 obligatoire de la Chine mappe ses qualités directement sur les classes CEI : YE3 se situe au niveau IE3 et YE4 au niveau IE4. La conséquence pratique est qu'une machine IE2 sans marque ne peut plus être légalement mise sur le marché pour la plupart des tâches.
L’écart entre les classes semble faible en termes de pourcentage et n’est pas minime en termes d’argent. Prenez ce même moteur de 7,5 kW fonctionnant 4 000 heures par an : chez IE2, les pertes sont proches de 1,0 kW, chez IE3 près de 0,8 kW, donc l'arithmétique donne environ 850 kWh économisés par an. Sur trente moteurs sur un seul site, c'est une ligne budgétaire et non une erreur d'arrondi. Les économies réelles dépendent du facteur de charge, de la qualité de l'approvisionnement et de la fréquence à laquelle la machine est réellement à pleine charge.
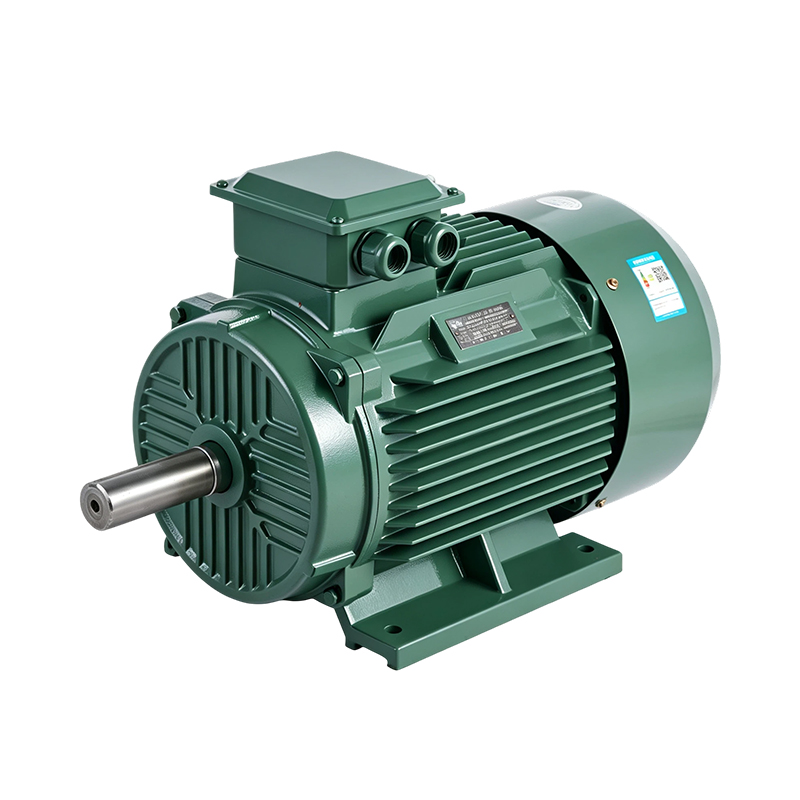 Usine de moteurs à très haut rendement YE4/IE4 Moteur à induction à économie d'énergie haute vitesse YE4/IE4 (2 pôles) Voir le produit →
La vitesse synchrone suit n = 120 f/p, donc à 50 Hz, un moteur à 2 pôles tourne à 3 000 tr/min, un à 4 pôles à 1 500, un à 6 pôles à 1 000 et un à 8 pôles à 750. Sous charge, le rotor prend quelques pour cent en retard — c'est le glissement — c'est pourquoi une plaque signalétique à 4 pôles de 50 Hz indique généralement 1 450 tr/min au lieu de 1 500. À 60 Hz, les mêmes moteurs tournent environ 20 % plus vite.
Les pôles sont vraiment une décision de couple. Moins de bâtons signifie plus de vitesse, un cadre plus petit et moins de couple par unité de taille ; plus de pôles signifie une vitesse plus faible et un couple plus élevé sans boîte de vitesses, ce qui convient aux mélangeurs, concasseurs et convoyeurs lents à entraînement direct. Lorsque l'équipement entraîné nécessite deux vitesses fixes – un mélangeur sur une recette rapide et une recette lente, par exemple – un moteur à deux ou quatre vitesses peut remplacer entièrement une boîte de vitesses ou un entraînement à fréquence variable.
Deux moteurs avec des caractéristiques électriques identiques peuvent être des produits complètement différents une fois pris en compte l'environnement. Le code IP de la norme CEI 60529 couvre la protection contre la pénétration : IP55 est la valeur par défaut industrielle ordinaire, et il ne survivra pas à un lavage régulier ou à une atmosphère côtière chargée de sel, où IP56 ou IP65 et des finitions résistantes à la corrosion sont le point de départ réaliste. La méthode de refroidissement est également importante : une machine entièrement fermée et refroidie par ventilateur se comporte très différemment d'une machine ouverte ou ventilée par tuyau.
L’ambiance et l’altitude sont les pièges des spécifications silencieuses. Les évaluations standard supposent une température ambiante de 40 degrés Celsius et une altitude de 1 000 mètres ; au-dessus de l'un ou l'autre, le moteur doit être déclassé ou spécifié avec une classe d'isolation plus élevée, et l'achat d'une taille de châssis supérieure est souvent moins cher que le remplacement du bobinage après dix-huit mois.
Les zones dangereuses constituent un régime juridique distinct plutôt qu'un choix de style. Dans une atmosphère gazeuse de Zone 1 ou Zone 2, un moteur TEFC standard n'est pas acceptable, quelle que soit sa qualité de construction ; la certification doit correspondre à la zone, au groupe de gaz et à la classe de température. Les conceptions antidéflagrantes telles que la série YBX3 sont classées Ex d IIC T4 Gb, et la même logique s'applique aux poussières combustibles, pour lesquelles le concept de protection pertinent diffère.
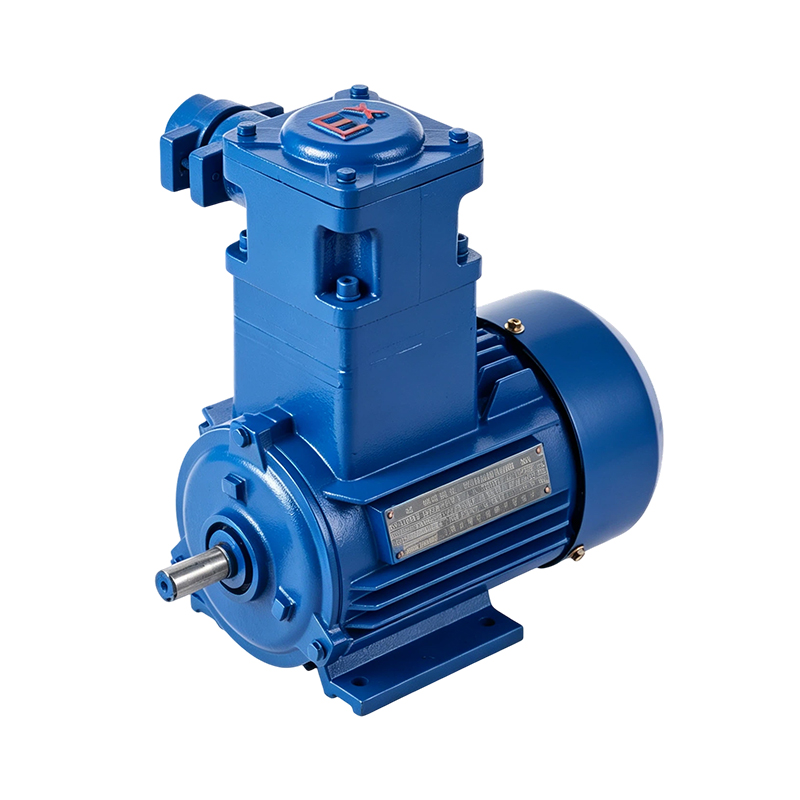 Usine de moteurs antidéflagrants YBX3 Moteur à induction antidéflagrant à grande vitesse YBX3 (2 pôles) Voir le produit →
Une fois les cinq premiers axes fixés, un petit groupe de variantes spécialement conçues résout des problèmes qu'un moteur à usage général ne peut pas résoudre.
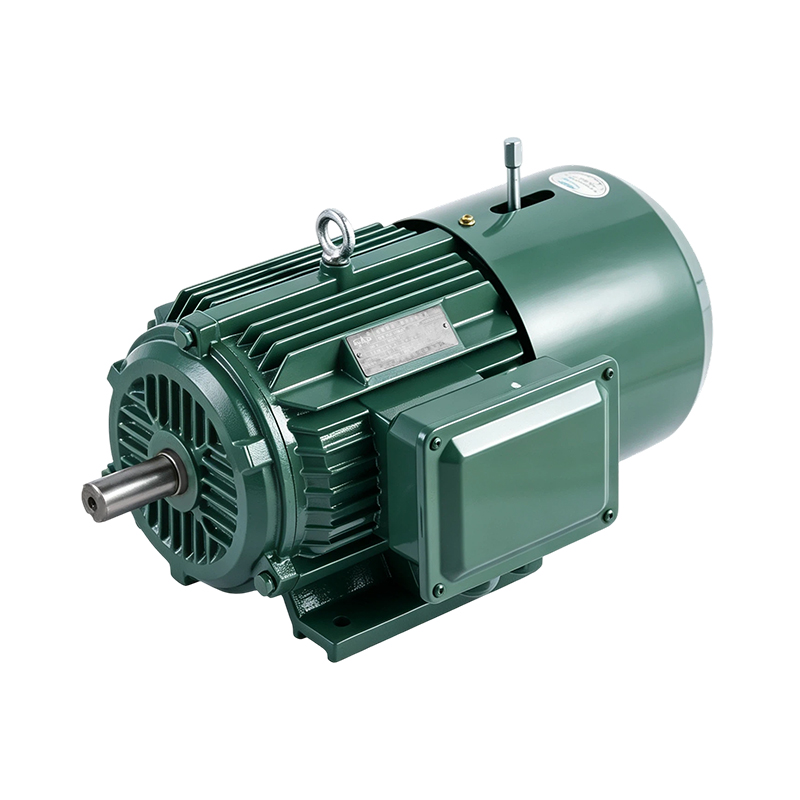 Usine OEM de moteurs de frein électromagnétiques YEJ2 Moteur de frein à arrêt rapide et à cycle élevé YEJ2 (2 pôles) Voir le produit →
Les noms de séries sur une citation sont généralement des raccourcis pour une combinaison des six axes. Ce tableau cartographie les familles communes selon le devoir pour lequel chacune a été conçue.
| Famille | Caractéristique clé | Service typique |
|---|---|---|
| YE3 / IE3 | Versions à haut rendement, standard et coque en aluminium | Industrie générale, pompes, ventilateurs, compresseurs |
| YE4 / IE4 | Ultra-haute efficacité | Service continu où le coût de l'énergie domine |
| YBX3 | Construction antidéflagrante | Zones gazeuses Zone 1 et Zone 2, poussières combustibles |
| YEJ2 | Frein électromagnétique à ressort | Maintien, arrêt et positionnement |
| YVF2 | Enroulement et refroidissement pour service inverseur | Contrôle de vitesse à couple constant |
| YVFEJ2 | Service inverseur plus frein | Indexation et positionnement rapide |
| YD2 | Deux ou quatre vitesses discrètes | Mélange, étagement par ventilation, machines-outils |
La plupart des litiges en matière d'approvisionnement ont pour origine le fait que l'un des six axes est laissé au hasard – généralement l'évaluation environnementale ou le nombre de pôles, car les deux ressemblent à des détails jusqu'à ce que le moteur soit sur place. Mettez par écrit la classe d'efficacité, le nombre de pôles, l'indice de protection IP, la disposition de montage et la méthode de démarrage avant l'émission de l'offre, et indiquez clairement si un variateur de fréquence sera un jour connecté.
Si le point de service est inhabituel, envoyez les données de charge avec la demande plutôt que de choisir une taille de cadre dans une table de catalogue. Nos ingénieurs confirmeront le type, le cadre et le montage avant que quoi que ce soit ne soit construit — parlez à notre équipe de votre candidature et nous reviendrons avec une recommandation spécifique au lieu d'un nom de famille.
Ils décrivent la même machine sous deux angles. "Moteur à induction" explique comment le courant du rotor est produit, par induction du champ du stator. Le terme « moteur asynchrone » décrit la conséquence : le rotor doit tourner plus lentement que le champ, sinon aucune induction ne se produirait. Les moteurs AC à cage d'écureuil et à rotor bobiné sont à la fois des moteurs à induction et des moteurs asynchrones.
Un moteur triphasé à cage d'écureuil : TEFC, IP55, 2 pôles ou tétrapolaires, et rendement IE3 ou IE4. Spécifiez un enroulement à service inverseur si la pompe doit être contrôlée en vitesse plutôt que allumée et éteinte. Des fonctionnalités de freinage ou antidéflagrantes ne doivent être ajoutées que lorsque le site l'exige réellement.
Il s'agit des classes d'efficacité internationales définies dans la norme CEI 60034-30-1. IE3 est actuellement le minimum obligatoire pour la plupart des nouveaux moteurs industriels dans l'UE et en Chine, et IE4 est la prochaine étape. Une classe supérieure signifie moins de pertes, un prix d'achat plus élevé et un coût d'exploitation inférieur sur la durée de vie de la machine.
Choisissez par vitesse et couple. À 50 Hz, un 2 pôles tourne à près de 2 900 tr/min, un à 4 pôles près de 1 450, un à 6 pôles près de 965 et un à 8 pôles près de 725. Choisissez l'option la plus rapide que l'équipement entraîné peut accepter – le cadre est plus petit et moins cher – et passez à plus de pôles lorsque vous avez besoin de couple à basse vitesse ou d'un entraînement direct sans boîte de vitesses.
Chaque fois qu'il sera installé dans une zone classée, telle que la Zone 1 ou la Zone 2 pour le gaz ou les Zones 21 et 22 pour les poussières combustibles. Le moteur doit être muni d'un certificat correspondant à la zone, au groupe de gaz et à la classe de température. Un moteur TEFC IP55 standard ne constitue pas un substitut, même s'il est physiquement identique en taille.
À la vitesse nominale ou presque, avec un court trajet de câble, de nombreux moteurs standard s'en sortent. Le problème est le fonctionnement à couple constant à basse vitesse : le ventilateur monté sur l'arbre ralentit avec le rotor, ce qui entraîne une surchauffe de l'enroulement et la commutation de l'onduleur ajoute une contrainte de tension à l'isolation. Pour cette tâche, spécifiez un moteur VFD avec refroidissement séparé et isolation de qualité inverseur.